
IA — Modèles & Recherche
Lecture 20: MIT 6.800/6.843 Robotics Manipulation (Fall 2021) | "Reinforcement Learning (Part 3)"
Conférence 20 : MIT 6.800/6.843 Manipulation Robotique (Automne 2021) | "Apprentissage par Renforcement (Partie 3)"
★
★
★
★
☆
4/5

#033 ML Анатолий Старостин. Танцующие скелетики, генеративное искусство и философия ИИ
#033 ML Anatoly Starostin. Squelettes dansants, art génératif et philosophie de l'IA
★
★
★
★
☆
4/5

Lecture 19: MIT 6.800/6.843 Robotics Manipulation (Fall 2021) | "How to Train your Robot"
Conférence 19 : MIT 6.800/6.843 Manipulation Robotique (Automne 2021) | "Comment entraîner votre robot"
★
★
★
★
☆
4/5
Lecture 18: MIT 6.800/6.843 Robotics Manipulation (Fall 2021) | "Reinforcement Learning (Part 1)"
Conférence 18 : MIT 6.800/6.843 Manipulation Robotique (Automne 2021) | « Apprentissage par Renforcement (Partie 1) »
★
★
★
★
☆
4/5

#032 MLSpec Сергей Марков. ruDALL-E. Генерация картинок по текстовому описанию
#032 MLSpec Sergueï Markov. ruDALL-E. Génération d'images à partir de description textuelle
★
★
★
★
☆
4/5
Using linear regression to estimate non-linear problems (with code!)
Utiliser la régression linéaire pour estimer des problèmes non linéaires (avec du code !)
★
★
★
★
☆
4/5
Lecture 17: MIT 6.800/6.843 Robotics Manipulation (Fall 2021) | "Behavior Cloning"
Cours 17 : MIT 6.800/6.843 Manipulation robotique (Automne 2021) | « Clonage comportemental »
★
★
★
★
☆
4/5
NEURONE ARTIFICIEL - CHAT VS CHIEN - DEEP LEARNING 6
★
★
★
★
★
5/5

#031 ML Алексей Харламов. Как фармить золото с помощью ML на Kaggle
#031 ML Alexey Kharlamov. Comment farmer de l'or avec ML sur Kaggle
★
★
★
★
☆
4/5

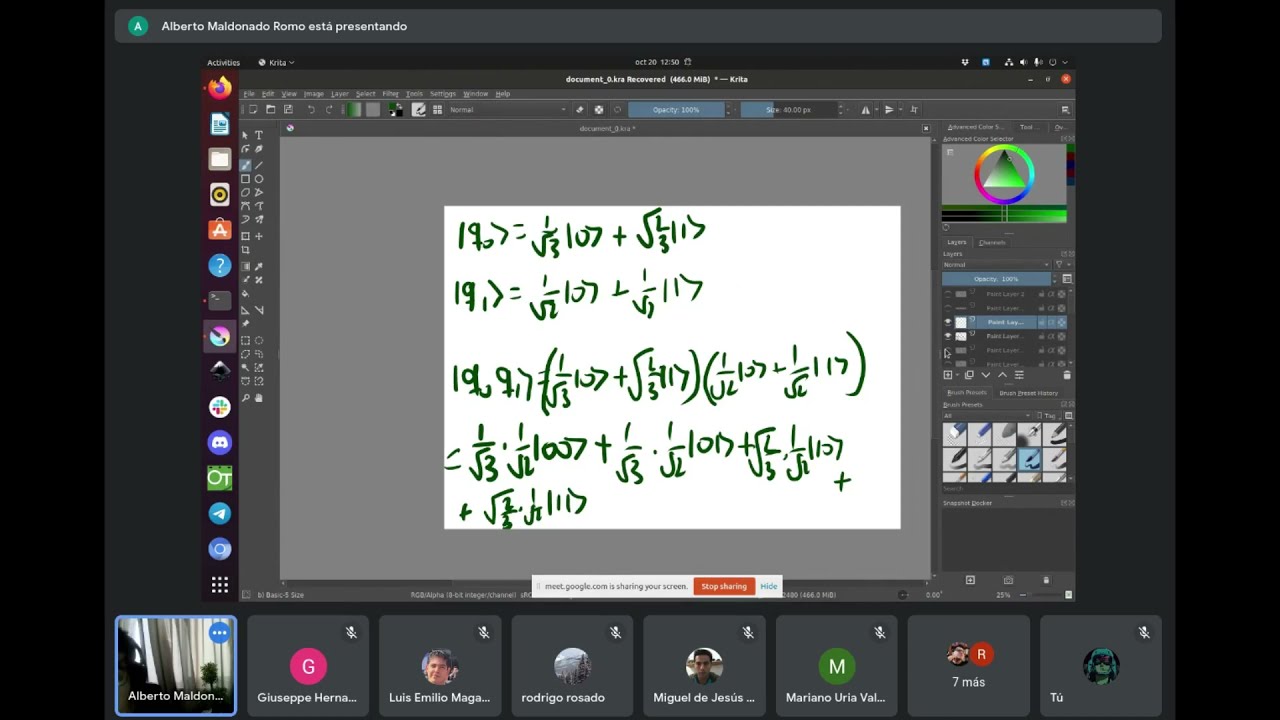
Qiskit Falll Fest CIC-IPN Mexico 2021- Introducción al Aprendizaje de Máquina Cuántico
Qiskit Fall Fest CIC-IPN Mexico 2021- Introduction à l'apprentissage automatique quantique
★
★
★
☆
☆
3/5


Lecture 11: MIT 6.800/6.843 Robotics Manipulation (Fall 2021) | "Deep Perception (for manipulation)"
Conférence 11 : MIT 6.800/6.843 Robotique Manipulation (Automne 2021) | « Perception profonde (pour la manipulation) »
★
★
★
★
☆
4/5

La VECTORISATION des équations - DEEP LEARNING (04)
★
★
★
★
★
5/5

Lecture 6: MIT 6.800/6.843 Robotics Manipulation (Fall 2021) | "Geometric Perception (Part 2)"
Conférence 6 : MIT 6.800/6.843 Manipulation robotique (automne 2021) | « Perception géométrique (2e partie) »
★
★
★
★
★
5/5

Lecture 5: MIT 6.800/6.843 Robotics Manipulation (Fall 2021) | "Geometric Perception (Part 1)"
Conférence 5 : MIT 6.800/6.843 Manipulation robotique (Automne 2021) | « Perception géométrique (Partie 1) »
★
★
★
★
☆
4/5

#029 ML Антон Фролов. Электронный надмозг или системы машинного перевода
#029 ML Anton Frolov. Supercerveau électronique ou systèmes de traduction automatique
★
★
★
★
☆
4/5

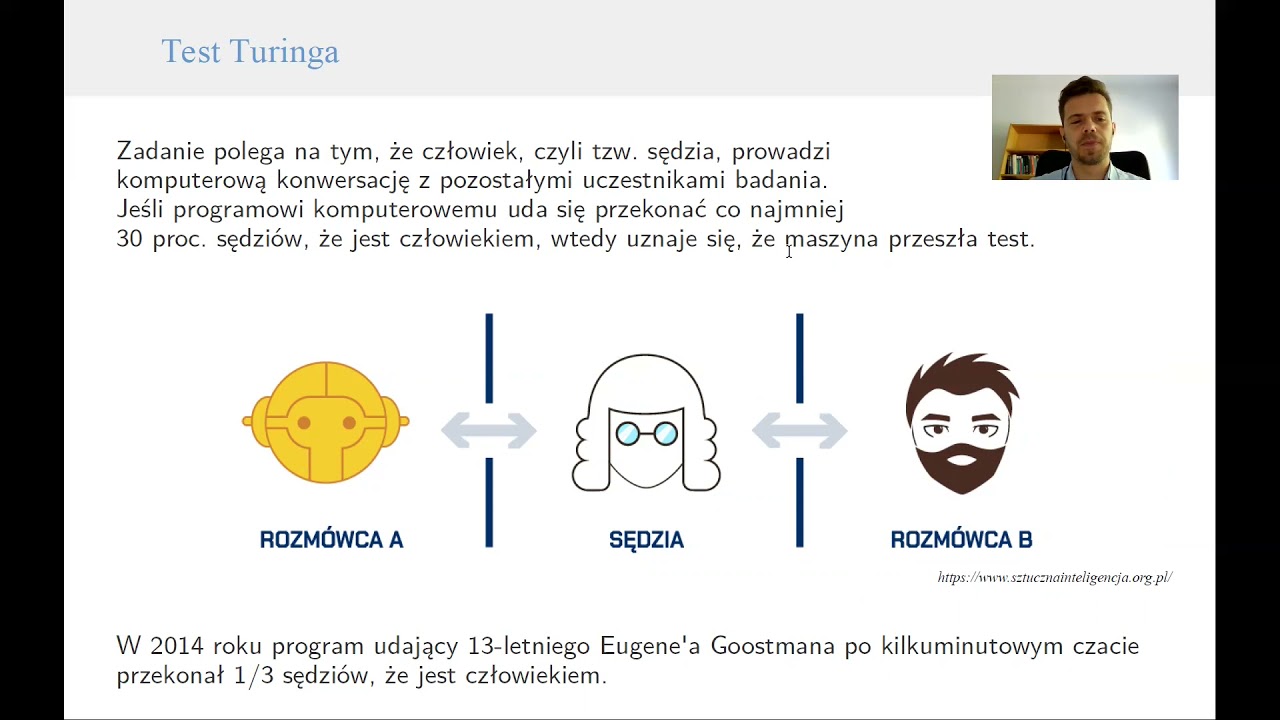
Czy mamy szanse skonstruować komputery dorównujące ludzkim mózgom?
Avons-nous une chance de construire des ordinateurs égalant les cerveaux humains ?
★
★
★
★
☆
4/5

Machine Learning Practice: CoLab Interface
Pratique du Machine Learning : Interface CoLab
★
★
★
☆
☆
3/5

#028 ML Максим Купрашевич. Компьютерное зрение, амурские тигры и желтая курточка
#028 ML Maxim Kuprashevich. Vision par ordinateur, tigres de l'Amour et veste jaune
★
★
★
★
☆
4/5
#027 ML Петр Ермаков. ODS - русскоязычное сообщество дата-сайентистов
#027 ML Petr Ermakov. ODS - communauté de data scientists russophones
★
★
★
☆
☆
3/5
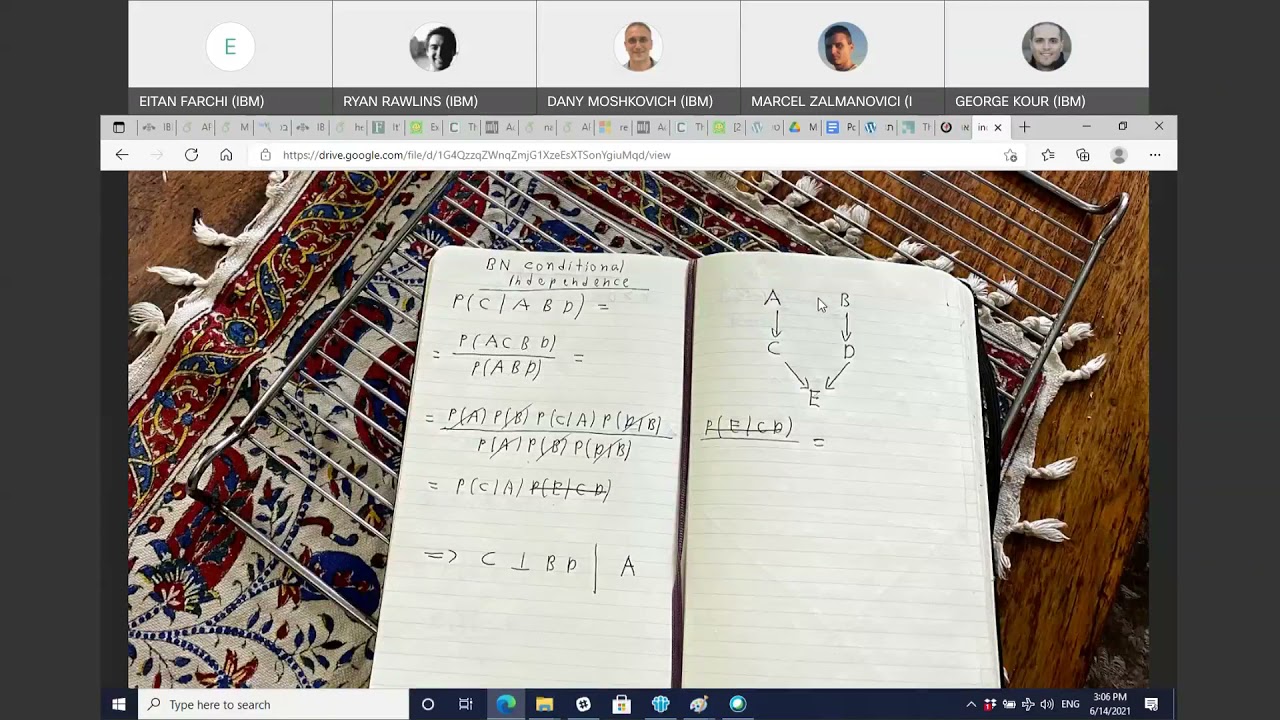
reading conditional independence from the BN
lecture de l'indépendance conditionnelle à partir du BN
★
★
★
★
☆
4/5

LES GRADIENTS D'UN NEURONE - DEEP LEARNING (03)
★
★
★
★
★
5/5
#026 ML Виталий Моисеев. Рекомендательные системы - как вырастить "счастье пользователей"
#026 ML Vitaly Moiseev. Systèmes de recommandation - comment cultiver le "bonheur des utilisateurs"
★
★
★
★
☆
4/5


Backpropagation Algorithm | Neural Networks
Algorithme de rétropropagation | Réseaux de neurones
★
★
★
★
★
5/5

LE PERCEPTRON - DEEP LEARNING (02)
★
★
★
★
★
5/5
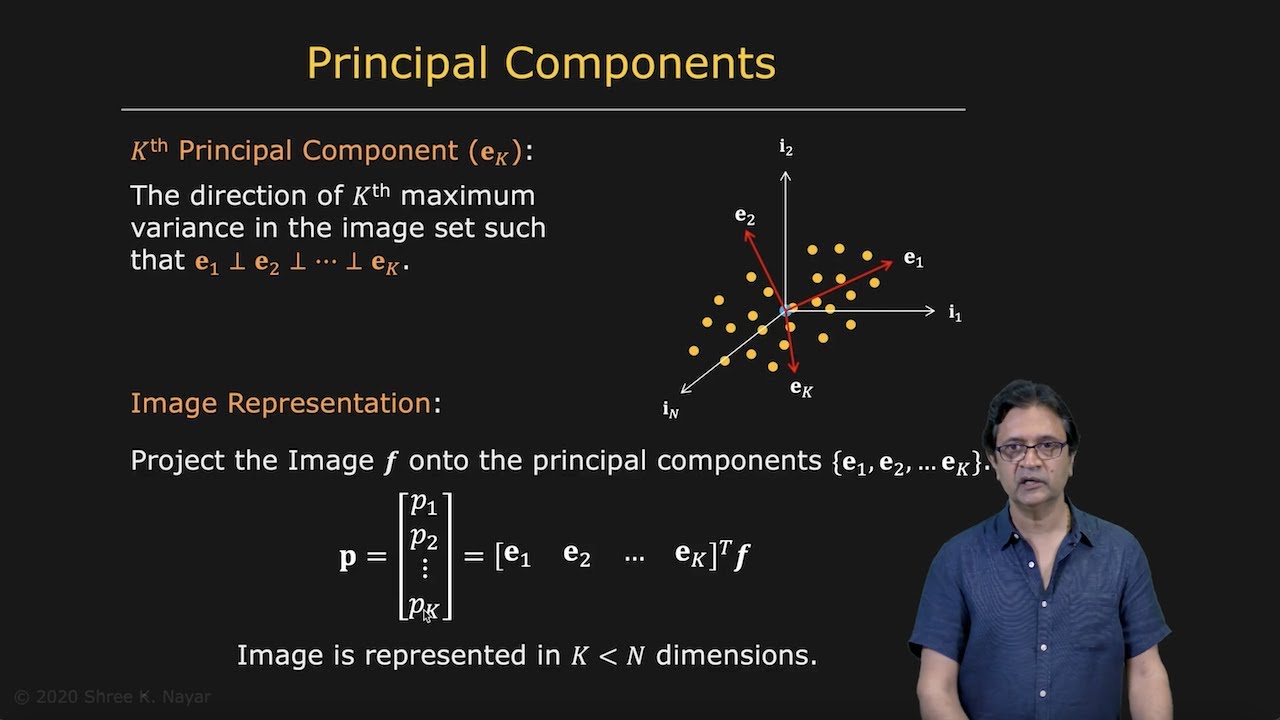
Principal Component Analysis | Appearance Matching
Analyse en Composantes Principales | Appearance Matching
★
★
★
★
☆
4/5

Parametric Appearance Representation | Appearance Matching
Représentation paramétrique de l'apparence | Correspondance d'apparence
★
★
★
★
☆
4/5
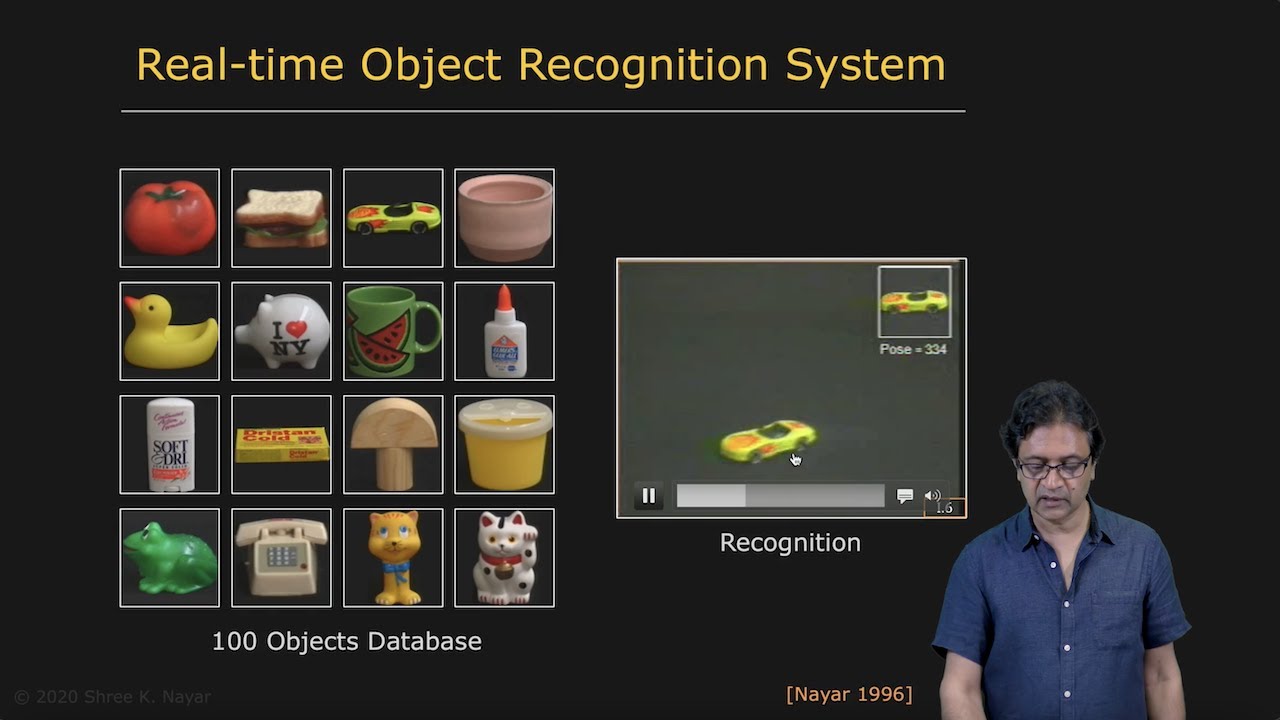
Appearance Matching | Appearance Matching
Correspondance d'apparence | Correspondance d'apparence
★
★
★
★
★
5/5

Sequential identification of agent reliability and the Bayes factor
Identification séquentielle de la fiabilité de l'agent et le facteur de Bayes
★
★
★
☆
☆
3/5

#025 ML Про стажировки в Яндексе и распознавание рукописных цифр
#025 ML À propos des stages chez Yandex et de la reconnaissance de chiffres manuscrits
★
★
★
★
☆
4/5

Tracking by Feature Detection | Object Tracking
Suivi par détection de caractéristiques | Suivi d'objets
★
★
★
★
☆
4/5


Lecture 22 (From linear models to deep models) | MIT 6.832 (Underactuated Robotics), Spring 2021
Cours 22 (Des modèles linéaires aux modèles profonds) | MIT 6.832 (Robotique Sous-actionnée), Printemps 2021
★
★
★
★
☆
4/5

Tomasi-Kanade Factorization | Structure from Motion
Factorisation de Tomasi-Kanade | Structure à partir du mouvement
★
★
★
★
★
5/5